01 / 06
Ρομποτική και αυτόνομα συστήματα
Σχεδιασμός, ολοκλήρωση και πειραματική ανάπτυξη ρομποτικών πλατφορμών επιφανείας, υποβρύχιων και χερσαίων συστημάτων.
Αναπληρωτής Καθηγητής
Frederick University·Frederick Research Center
Ιδρυτής & Διευθυντής, Robotics & Automated Systems Laboratory (RAS Lab)
Το ερευνητικό του έργο επικεντρώνεται στη ρομποτική και τα αυτόνομα συστήματα, με έμφαση στη θαλάσσια ρομποτική, την πλοήγηση, τη σύντηξη αισθητήρων και την πειραματική αξιολόγηση, με σαφή προσανατολισμό στην ανάπτυξη τεχνολογιών και συστημάτων για εφαρμογές στον πραγματικό κόσμο.
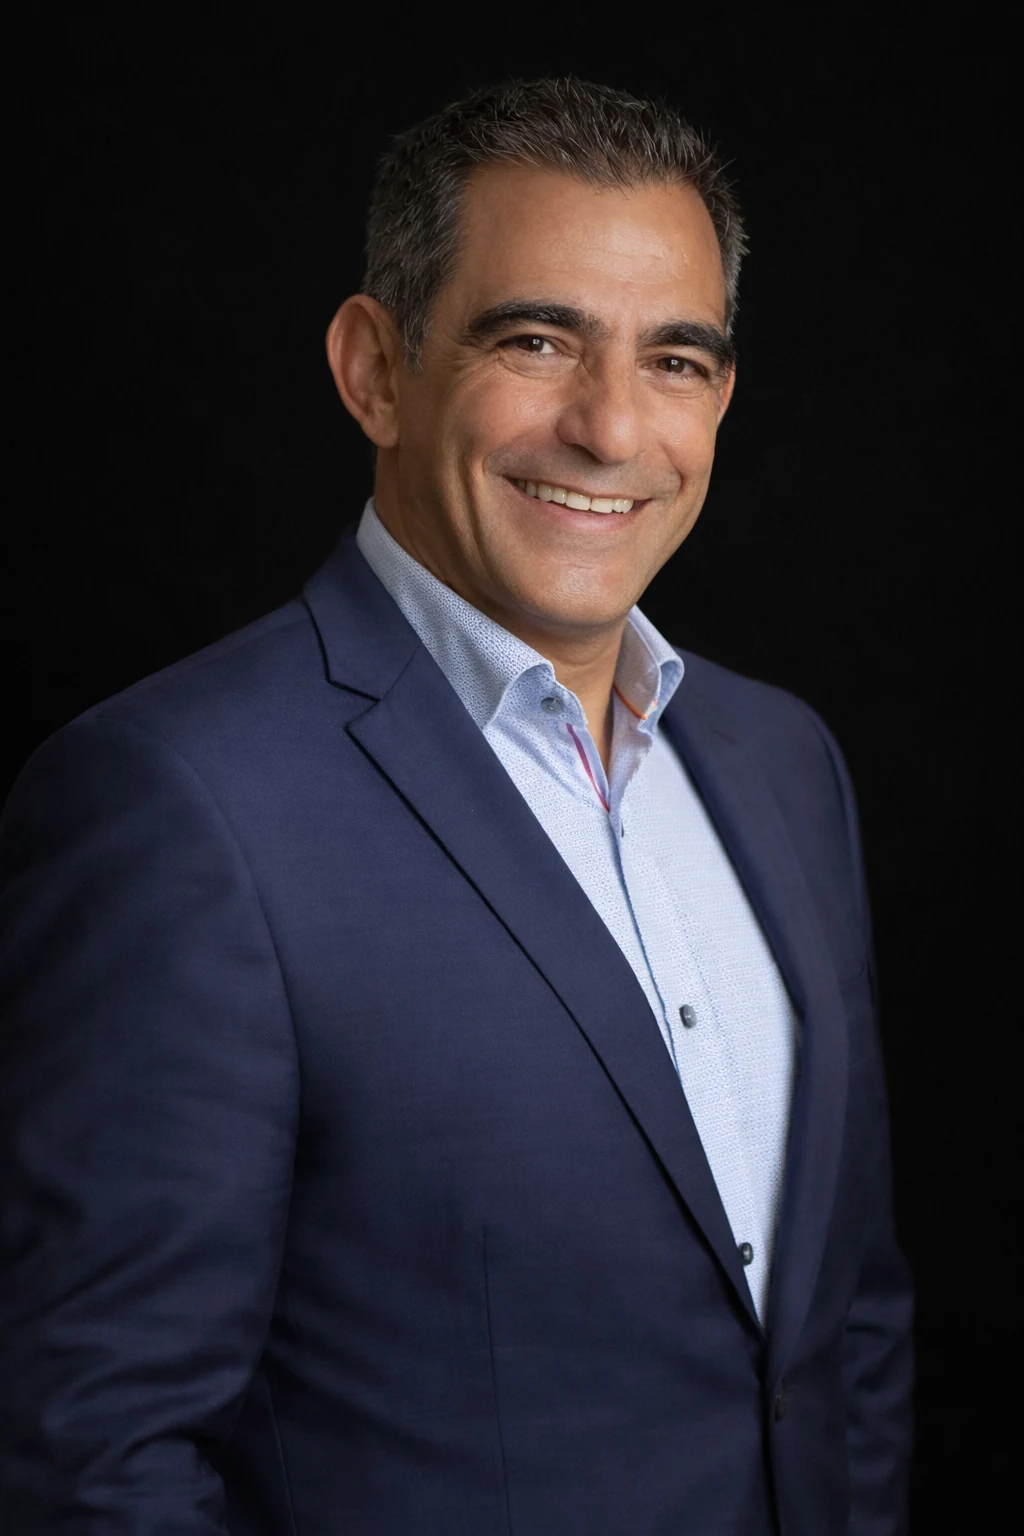
Η ακαδημαϊκή και ερευνητική δραστηριότητα του Δρ. Δημητρίου συνδυάζει τη ρομποτική, τα αυτόνομα συστήματα, την ανάπτυξη τεχνολογιών και την εκπαίδευση.
Ο Δρ. Γιώργος Α. Δημητρίου είναι Αναπληρωτής Καθηγητής στη School of Engineering του Frederick University και συνεργαζόμενος ερευνητής στο Frederick Research Center. Είναι ιδρυτής και διευθυντής του Robotics & Automated Systems Laboratory (RAS Lab), όπου αναπτύσσονται ρομποτικά συστήματα, τεχνολογίες αυτοματισμού και εφαρμογές ευφυούς παρακολούθησης.
Το έργο του περιλαμβάνει ακαδημαϊκή διδασκαλία, καθοδήγηση προπτυχιακών και μεταπτυχιακών φοιτητών, χρηματοδοτούμενα ερευνητικά έργα και συνεργασίες με επιχειρήσεις και ερευνητικούς φορείς. Ιδιαίτερη έμφαση δίνεται στην αξιολόγηση ερευνητικών μεθόδων μέσα από την ανάπτυξη και τη δοκιμή ολοκληρωμένων συστημάτων.
Η θαλάσσια ρομποτική αποτελεί κεντρική ερευνητική κατεύθυνση, αλλά οι τεχνολογίες που αναπτύσσονται βρίσκουν εφαρμογή επίσης σε χερσαία συστήματα, στην περιβαλλοντική παρακολούθηση και στην ευφυή αυτοματοποίηση.
Σχεδιασμός, ολοκλήρωση και πειραματική ανάπτυξη ρομποτικών πλατφορμών επιφανείας, υποβρύχιων και χερσαίων συστημάτων.
GNSS/INS, χαρτογράφηση, σχεδιασμός διαδρομής, αποφυγή εμποδίων και πλοήγηση σε περιβάλλοντα με υποβαθμισμένο GNSS.
Κάμερες, ραντάρ, LiDAR, αδρανειακοί αισθητήρες και πολυαισθητηριακή επεξεργασία για αντίληψη του περιβάλλοντος.
Οπτική ανίχνευση, αναγνώριση αντικειμένων, ανάλυση εικόνας και ευφυή συστήματα παρακολούθησης.
Αρχιτεκτονικές ελέγχου, ενσωματωμένοι ελεγκτές, ηλεκτρονικά συστήματα και ολοκλήρωση υλικού–λογισμικού.
Πειραματική αξιολόγηση, ανάπτυξη πρωτοτύπων, περιβαλλοντικές εφαρμογές και μεταφορά τεχνολογίας στην πράξη.
Ενδεικτική επιλογή από τρέχοντα ερευνητικά έργα, πλατφόρμες και εφαρμοσμένες τεχνολογίες. Η πλήρης δραστηριότητα του εργαστηρίου παρουσιάζεται στην ιστοσελίδα του RAS Lab.
Ανάπτυξη συστήματος οπτικής επιτήρησης με κάμερες PTZ και τεχνητή νοημοσύνη για την ανίχνευση πετρελαϊκής ρύπανσης και απορρυπαντικών σε παράκτιες και λιμενικές περιοχές.
Μη επανδρωμένο σκάφος επιφανείας ανοικτής αρχιτεκτονικής για έρευνα στην αυτόνομη πλοήγηση, τον έλεγχο, την ολοκλήρωση αισθητήρων και τις εφαρμογές θαλάσσιας επιτήρησης.
Έξυπνη παρακολούθηση και αυτοματοποίηση καλλιεργειών σε αστικά δώματα, με αισθητήρες, απεικόνιση, διασυνδεδεμένες συσκευές και ανάλυση δεδομένων.
Ανάπτυξη υποβρύχιων μηχανισμών και συστημάτων απεικόνισης για την επιθεώρηση, τη συλλογή δεδομένων και τον καθαρισμό γαστρών πλοίων.
Ανάπτυξη και δοκιμές μη επανδρωμένου σκάφους για θαλάσσια παρακολούθηση και ανίχνευση ρύπανσης.
Ανάπτυξη ελεγκτή και λογισμικού εκπαιδευτικής ρομποτικής, με μετέπειτα εμπορική αξιοποίηση της τεχνολογίας.
Έρευνα στον εντοπισμό θέσης και τη χαρτογράφηση με ραντάρ, σε περιβάλλοντα με περιορισμένη ή μη διαθέσιμη πλοήγηση GNSS.
Έργο ανάπτυξης τρισδιάστατου εκπαιδευτικού λογισμικού με εικονικά δομικά στοιχεία και κινηματική.
Πλατφόρμα εικονικής ρομποτικής για προγραμματισμό και δοκιμές ρομποτικών συστημάτων στην εκπαίδευση και την έρευνα.
Πειραματικά συστήματα τηλεχειρισμού, αντίληψης και ελέγχου σε διαφορετικά περιβάλλοντα.
Η ερευνητική του διαδρομή περιλαμβάνει επίσης τις προηγούμενες θαλάσσιες πλατφόρμες ΗΡΩΝ (ERON), που αποτέλεσαν σημαντικό στάδιο στην εξέλιξη των αυτόνομων σκαφών του εργαστηρίου.
Περισσότερα για τα έργα του RAS Lab ↗Ο Δρ. Γιώργος Α. Δημητρίου είναι Αναπληρωτής Καθηγητής στο Frederick University, Ιδρυτής και Διευθυντής του RAS Lab και συνεργαζόμενος ερευνητής στο Frederick Research Center. Είναι επίσης συνιδρυτής και συνδιευθυντής της Ακαδημίας Ρομποτικής (Robotics Academy).
Κατέχει Ph.D. in Computer Science (Robotics, 1998), M.S. in Computer Engineering (1994) και B.S. in Electrical Engineering (1990) από το University of Louisiana at Lafayette. Πριν από το Frederick University, υπηρέτησε ως Assistant Professor στο Purdue University Fort Wayne και στο University of Southern Mississippi–Gulf Coast.
Για ερευνητικές και τεχνολογικές συνεργασίες με πανεπιστήμια, επιχειρήσεις, ερευνητικούς φορείς και άλλους οργανισμούς, καθώς και για θέματα διδασκαλίας ή επίβλεψης.
g.demetriou@frederick.ac.cy